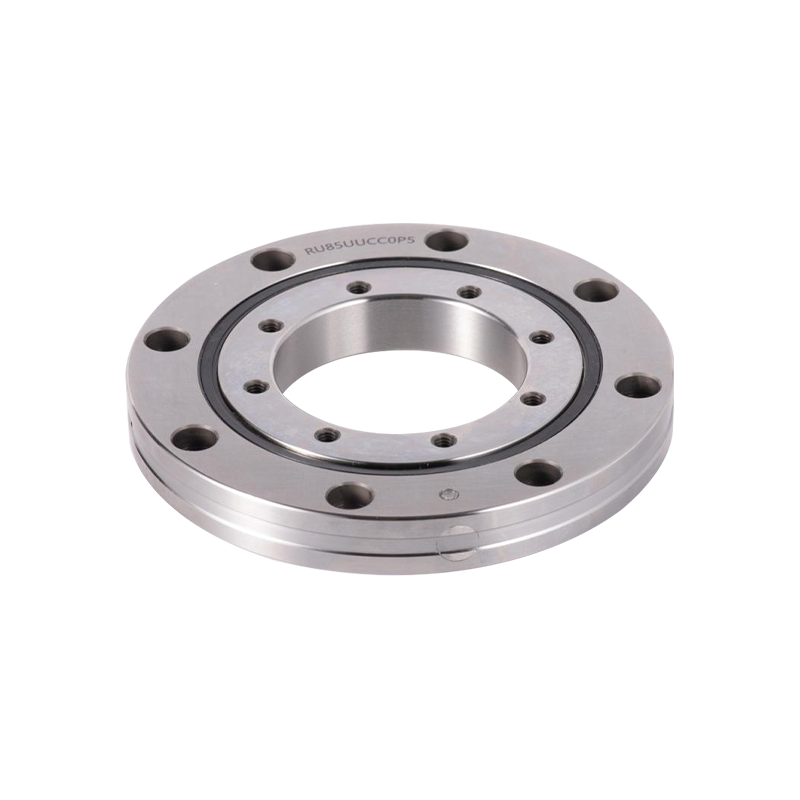
로봇 관절은 고유한 제약 조건 조합 하에서 작동합니다. 가벼우면서도 하중이 가해졌을 때 휘어짐을 견딜 수 있을 만큼 견고해야 합니다. 미크론 수준의 정밀도로 회전하면서도 하루에 수천 번의 사이클을 견뎌야 합니다. 그리고 반경방향, 축방향 및 모멘트 하중을 동시에 처리해야 하며, 종종 몇 센티미터도 안 되는 설치 공간 내에서 처리해야 합니다. 이곳은 RB2508 베어링 그림에 들어갑니다.
내경 25mm, 외경 41mm, 폭 8mm에 불과한 얇은 단면의 크로스 롤러 베어링인 RB2508은 바로 이러한 종류의 고밀도, 고부담 애플리케이션을 위해 설계되었습니다. 이는 단순한 구성 요소가 아닙니다. 로봇의 반복성, 열 동작 및 유지 관리 간격에 영향을 미치는 것은 설계 결정입니다. 이 기사에서는 RB2508의 기술적 이유, 구조적 장점, 선택 기준 및 로봇 팔 통합을 평가하는 방법을 살펴봅니다.
로봇 관절에서 베어링은 수동 부품이 아닙니다. 이는 강성 체인을 정의하고 절대 위치 정확도에 직접적인 영향을 미칩니다.
기존 로봇 조인트는 깊은 홈 볼 베어링, 각도 접촉 쌍 또는 테이퍼 롤러 베어링의 조합에 의존하는 경우가 많습니다. 이들 각각은 제한된 하중 방향을 잘 처리하지만 신중한 예압 조정이 필요하고 더 많은 축 공간을 소비합니다. RB2508은 다른 경로를 사용합니다.
크로스 롤러 베어링에서는 원통형 롤러가 V자형 홈 내에 90도 간격으로 배열되어 있습니다. 이러한 방향을 통해 단일 베어링은 반경방향 하중, 양방향 축방향 하중 및 틸팅 모멘트 하중을 동시에 흡수할 수 있습니다. 로봇 조인트의 경우 이는 더 단순한 하우징 설계, 더 적은 구성 요소 및 더 짧은 축 스택으로 해석됩니다.
RB2508은 분할 외부 링과 일체형 내부 링을 사용합니다. 이 구성은 내부 링이 출력 플랜지 또는 하모닉 드라이브에 연결되는 로봇 조인트에서 흔히 발생하는 내부 링 회전 정확도가 중요한 경우에 특히 적합합니다. 분할된 외부 링은 조립 중 예압 조정을 허용하는 반면, 일체형 내부 링은 진원도와 강성을 유지합니다.
25mm 보어와 8mm 폭을 갖춘 RB2508은 얇은 단면 베어링으로 분류됩니다. 얇은 단면 베어링은 잘못 취급하거나 설치하면 변형되기 쉽지만 적절하게 지지하면 뛰어난 무게 대비 강성 비율을 제공합니다. 크로스 롤러 레이아웃은 더 많은 수의 롤링 요소에 하중을 분산시켜 감소된 벽 두께를 보상합니다.
RB2508을 로봇 관절에 통합하기 전에 엔지니어는 핵심 치수와 정격 하중을 검토해야 합니다. 아래 표에는 필수 매개변수가 요약되어 있습니다.
| 매개변수 | 가치 |
|---|---|
| 보어 직경(d) | 25mm |
| 외경(D) | 41mm |
| 폭(B) | 8mm |
| 롤러 피치 원 직경(dp) | 32mm |
| 내부 링 숄더(ds) | 28.5mm |
| 외부 링 숄더(Dh) | 35.5mm |
| 기본동정격하중(C) | 3.63kN |
| 기본정정격하중(C0) | 3.83kN |
| 무게 | 약 0.05kg |
RB2508은 종종 밀봉, 간격 및 정밀도를 정의하는 접미사로 지정됩니다. 일반적인 조합은 다음과 같습니다.
예를 들어, RB2508UUCC0P5는 P5 정밀도의 이중 밀봉, 예압 베어링을 나타냅니다. 잘못된 간격이나 정밀 등급을 선택하면 과도한 마찰, 열 발생 또는 로봇 제어 루프의 강성이 부족해질 수 있습니다.
얇은 단면 베어링은 장착으로 인한 왜곡에 민감합니다. 하우징이나 샤프트 숄더를 올바른 평탄도와 직각도로 가공하지 않으면 궤도가 변형되어 토크 리플과 조기 피로가 발생할 수 있습니다. 이는 베어링의 결함이 아닙니다. 이는 시스템 수준 요구 사항입니다. 엔지니어는 하우징 공차를 확인하고 제어된 장착 절차 사용을 고려해야 합니다.
RB2508은 산업용 로봇 조인트, 회전축 및 정밀 포지셔닝 스테이지에 널리 사용됩니다. 컴팩트한 크기에 결합된 하중을 운반할 수 있는 능력 덕분에 공간이 부족한 협동 로봇, SCARA 암 및 엔드 이펙터에 적합합니다.
로봇 관절에서 축방향 및 반경방향 런아웃은 도구 중심점 정확도에 직접적인 영향을 미칩니다. 공차가 엄격한 크로스 롤러 베어링은 이러한 편차를 최소화하여 컨트롤러가 수백만 사이클 동안 반복성을 유지할 수 있도록 합니다. 이러한 이유로 사전 로드된 CC0 변형이 종종 선택됩니다. 내부 틈새를 제거하고 조인트의 유효 강성을 증가시키기 때문입니다.
로봇 관절은 일정한 부하를 받는 경우가 거의 없습니다. 페이로드의 시작, 중지 및 변경이 자주 발생합니다. RB2508의 롤링 요소 형상은 비슷한 크기의 볼 베어링보다 더 넓은 영역에 접촉 응력을 분산시켜 진동 또는 가변 하중 조건에서 피로 수명을 연장할 수 있습니다. 정확한 수명 계산은 특정 하중 스펙트럼에 따라 달라지지만, 근본적인 이점은 원통형 롤러의 선 접촉과 볼의 점 접촉에 있습니다.
일반적인 응용 분야:
RB2508의 가격은 정밀 등급(P5, P4, P2), 여유 공간 또는 예압(C0, CC0), 씰링 옵션(UU 또는 개방형), 주문 수량 등 여러 요소에 따라 달라집니다. 이러한 변수는 제조 비용과 리드 타임 모두에 영향을 미치기 때문에 일반적인 가격표는 거의 정확하지 않습니다.
의미 있는 견적을 받으려면 다음 정보를 준비하십시오.
엔지니어링 지원을 제공하는 공급업체는 비표준 치수, 맞춤형 예압 및 설치 지침도 지원할 수 있습니다. 공급업체를 평가할 때 특정 접합 설계에 대한 3D 모델, 치수 도면 및 기술 컨설팅을 제공할 수 있는지 물어보십시오.
기본동정격하중(C)은 3.63kN, 기본정정격하중(C0)은 3.83kN입니다.
치수적으로는 다른 25x41x8mm 크로스 롤러 베어링과 호환될 수 있습니다. 그러나 정밀 등급, 클리어런스 및 내부 디자인은 다를 수 있습니다. 교체하기 전에 항상 접미사 코드와 성능 요구 사항을 확인하십시오.
하우징과 샤프트 숄더가 평평하고 수직인지 확인하십시오. 조립하는 동안 베어링에 힘을 가하지 말고 권장되는 조임 순서를 따르십시오. 얇은 단면 베어링의 경우 장착 왜곡은 정확도 손실의 일반적인 원인입니다.
많은 공급업체는 요청 시 3D STEP 파일과 2D 도면을 제공합니다. 이는 로봇 관절 설계에 통합하고 주문하기 전에 적합성을 확인하는 데 유용합니다.
문의하기

Jane@ukl-bearing.com
Jenny@ukl-bearing.com
Andy@ukl-bearing.com
Ivy@ukl-bearing.com

+86-510- 88763239
+86-15371057968

우시시 빈후구 화이다이진 허환로 1호.
준비 시작하려면?
Get in Touch

지금!
UKL 베어링